
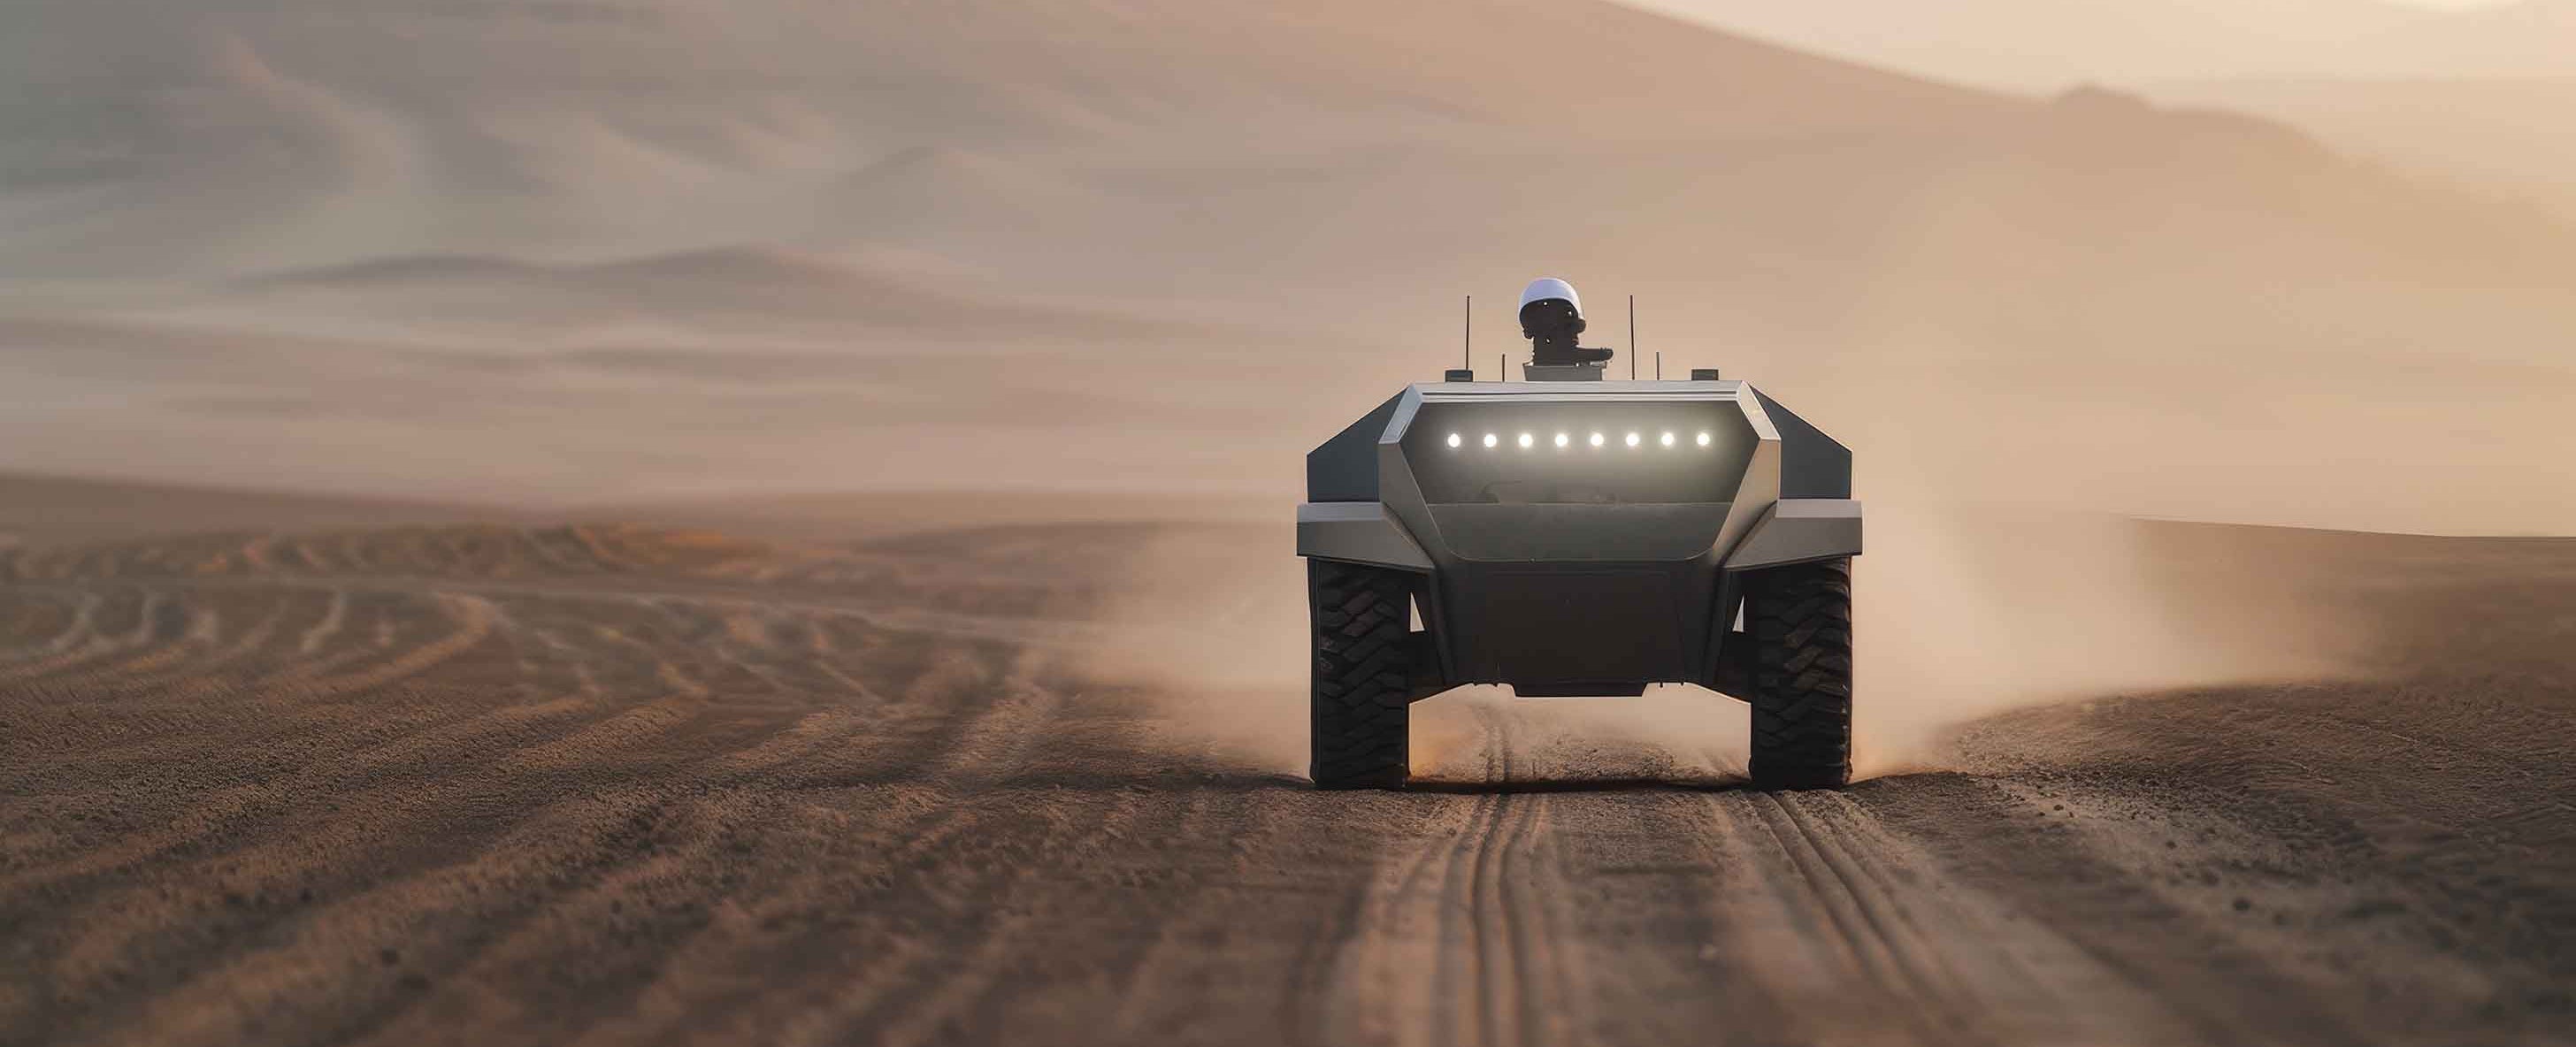
Unbemannte Bodenfahrzeuge entwickeln sich schnell von experimentellen und Nischeneinsätzen zu einem Eckpfeiler moderner militärischer und kommerzieller Operationen.
Fortschritte bei Autonomie, Sensoren, KI-gesteuerter Navigation und Kommunikation haben ihren Missionsumfang erheblich erweitert. Grundsätzlich ist jedes UGV jedoch durch Mobilität, Ausdauer und Nutzlast eingeschränkt, die alle direkt davon abhängen, wie effizient Energie in nutzbare Traktion und elektrischen Strom an Bord umgewandelt wird.
In Verteidigungsumgebungen unterstützen autonome Bodenplattformen Aufklärung, logistische Nachschubversorgung, Kampfmittelbeseitigung, Evakuierung von Verletzten und Auftauchen bemannte-unbemannte Teaming-Konzepte. In kommerziellen Sektoren werden sie zunehmend im Bergbau, in der Landwirtschaft, in der Lagerautomation, in Häfen, bei Inspektionen und in gefährlichen Industriebetrieben eingesetzt.
Zu den heutigen Anwendungen gehören autonome Vermessung, Präzisionsspritzen, Materialtransport und Ferninspektion, wo betriebliche Effizienz, Sicherheit und Zuverlässigkeit immer wichtiger werden.
Indien entwickelt sich zu einem wichtigen Markt für autonome Bodensysteme, vorangetrieben durch Modernisierung der Verteidigung, Präzisionslandwirtschaft, intelligente Fertigung und industrielle Automatisierung. Mit zunehmender Reife lokaler Ökosysteme steigt die Nachfrage nach robusten, skalierbaren und kosteneffizienten Elektroantriebssystemen, die speziell für indische Betriebsbedingungen entwickelt wurden.
Leistung und Gewicht als zentrale
Designtreiber

Das Leistungsgewicht bleibt eine der wichtigsten Kennzahlen beim UGV-Design. Die Fahrzeugmasse wirkt sich direkt auf Reichweite, Geländezugänglichkeit und Nutzlastkapazität aus, während die verfügbare Leistung Beschleunigung, Steigfähigkeit und Dauerbetrieb unter Last bestimmt.
Jedes Kilogramm, das durch Antriebsineffizienz verloren geht, bedeutet effektiv ein Kilogramm, das an Batterien, Sensoren oder nutzbarer Nutzlast verloren geht. Bei militärischen Anwendungen verringert dies die Einsatzdauer und die Missionseffektivität. Bei kommerziellen Anwendungen erhöht es die Energiekosten und verringert die Produktivität.
Da autonome Bodenplattformen immer größer und leistungsfähiger werden, wird die effiziente Nutzung von Masse und Energie zu einer primären technischen Herausforderung auf Systemebene.
Warum der elektrische Antrieb für die UGV-Leistung von zentraler Bedeutung ist
Der elektrische Antrieb passt sich natürlich an die Betriebseigenschaften autonomer Bodensysteme an. Elektromotoren liefern bei nahezu sofortiger Reaktion ein maximales Drehmoment ab Nulldrehzahl und sind daher äußerst effektiv für Kettenfahrzeuge, das Anfahren schwerer Nutzlasten und präzises Manövrieren.
Dies ermöglicht oft einfachere Antriebsstränge, reduziert die mechanische Komplexität und verbessert gleichzeitig die Zuverlässigkeit und Steuerbarkeit.
Elektrische Antriebsstränge arbeiten auch mit deutlich höherer Effizienz als Verbrennungssysteme. Ob mit Batterien, Hybridgeneratoren oder Brennstoffzellen betrieben, eine höhere Effizienz führt direkt zu einer größeren Reichweite, einem geringeren Energiespeicherbedarf und einer verbesserten Systemauslastung.
Rauschen und thermische Signatur sind zusätzliche Überlegungen. Der elektrische Antrieb ermöglicht einen leiseren Betrieb, eine geringere Wärmeentwicklung und reduzierte Emissionen, was nicht nur für die Überlebensfähigkeit des Militärs wertvoll ist, sondern auch für kommerzielle und städtische Umgebungen, in denen die Emissions- und Lärmvorschriften immer strenger werden.
Hybride und vollelektrische Architekturen
Die meisten UGV-Plattformen verwenden heute entweder hybride elektrische oder vollelektrische Architekturen. Hybridsysteme ermöglichen es Motoren, näher an ihren optimalen Effizienzpunkten zu arbeiten, während Elektromotoren für Traktion, Übergangslastbewältigung und Energierückgewinnung sorgen.
Dieser Ansatz reduziert den Kraftstoffverbrauch und liefert gleichzeitig stabile elektrische Energie für Sensoren, Kommunikation und Bordcomputersysteme.
Vollelektrische UGVs gewinnen in kommerziellen Anwendungen an Bedeutung, wenn eine Ladeinfrastruktur verfügbar ist oder Arbeitszyklen vorhersehbar sind. In diesen Fällen reduzieren einfachere Architekturen den Wartungsaufwand und verbessern die Gesamtbetriebskosten.
Beide Architekturen stellen erhebliche Anforderungen an Motoren und Steuerungen in Bezug auf Leistungsdichte, thermische Belastbarkeit und dynamische Steuerungsfähigkeit.
Marktdynamik über Flugsysteme hinaus
Obwohl der globale UAV-Markt insgesamt größer bleibt, betrachten viele Analysten den UGV-Sektor heute als eines der am schnellsten wachsenden Segmente innerhalb autonomer Systeme, insbesondere im Bereich autonomer Systeme Verteidigungslogistik, industrielle Automatisierung und autonome Mobilitätsanwendungen.
Der globale UGV-Markt, der derzeit einen Wert von mehr als 3 Milliarden US-Dollar hat, wird im kommenden Jahrzehnt voraussichtlich erheblich wachsen, da die militärische Logistik und die kommerzielle Automatisierung weltweit an Fahrt gewinnen.
Diese Verlagerung lenkt die Aufmerksamkeit erneut auf Bodenmobilitätsplattformen, bei denen Ausdauer, Nutzlastfähigkeit und effiziente Energiebereitstellung nachhaltige Betriebsvorteile bieten.
Warum Antrieb zu einer strategischen Strategie wird Unterscheidungsmerkmal
Da Autonomie-Software immer zugänglicher wird, entwickelt sich die Antriebseffizienz zu einem wichtigen Unterscheidungsfaktor für die Leistung von UGV.
Zum Beispiel stellt der Betrieb bei niedriger Geschwindigkeit und hohem Drehmoment beim Steigen an steilen Steigungen oder beim Überqueren weicher Böden ganz andere Anforderungen an einen Antriebsstrang als der Hochgeschwindigkeitsbetrieb im öffentlichen Verkehr. Die effiziente Bewältigung dieser Übergänge erfordert eine fortschrittliche Motorsteuerung, ein intelligentes Drehmomentmanagement und eine robuste thermische Optimierung.
Die Effektivität der Antriebsintegration bestimmt zunehmend die Betriebsdauer, die Nutzlastfähigkeit, die Zuverlässigkeit und die allgemeine Missionseffektivität.
Die Rolle fortschrittlicher Motoren und Steuerungen
Die Vorteile des Elektroantriebs werden nur dann voll ausgeschöpft, wenn Motoren und Steuerungen speziell für den mobilen Einsatz im Gelände entwickelt werden Plattformen.
UGVs erfordern eine hohe Drehmomentdichte, große Betriebsgeschwindigkeitsbereiche und ein robustes Wärmemanagement bei kompakten Platzverhältnissen.
Moderne Motorsteuerungen ermöglichen eine präzise Drehmomentabgabe, regeneratives Bremsen und eine nahtlose Integration in Fahrzeugsteuerungssysteme. Dadurch können sich autonome Bodenplattformen dynamisch an Gelände-, Nutzlast- und Missionsanforderungen anpassen und gleichzeitig die Effizienz und Systemlebensdauer maximieren.

Zuverlässigkeit bleibt nicht verhandelbar. UGVs werden häufig in rauen und abgelegenen Umgebungen eingesetzt und erfordern Motoren und Steuerungen, die Stößen, Vibrationen, Staub, Feuchtigkeit und kontinuierlichen Temperaturschwankungen standhalten und gleichzeitig eine stabile Leistung aufrechterhalten können.
Fortschritte der Industrie in die Praxis umsetzen
Diese Branchentrends stimmen eng mit dem langjährigen Fokus von ePropelled auf integrierte elektrische Antriebssysteme für Bodenmobilitätsanwendungen überein.
Zu einer Zeit, als viele frühe UGV-Architekturen auf lose gekoppelten Antriebssträngen beruhten, konzentrierte sich ePropelled auf die Integration von Motoren, Steuerungen und Antriebsstrangelementen in einheitliche, robuste Systeme, die speziell für den Off-Road- und autonomen Betrieb entwickelt wurden.
This Der Ansatz unterstützt eine höhere Effizienz, eine geringere Integrationskomplexität, eine verbesserte Skalierbarkeit und eine bessere Systemstabilität über Verteidigungs- und kommerzielle Mobilitätsplattformen hinweg.
Skalierbare elektrische Antriebsstränge für zukünftige UGV-Plattformen
Einer der entscheidenden Vorteile des Elektroantriebs ist die Skalierbarkeit. Kernmotor- und Steuerungstechnologien können an eine Vielzahl von Fahrzeugklassen angepasst werden, von kompakten Inspektionsrobotern bis hin zu schweren Logistikplattformen.
Modulare elektrische Architekturen reduzieren das Entwicklungsrisiko und ermöglichen OEMs, Plattformen für unterschiedliche Missionsanforderungen zu konfigurieren, ohne den Kernantriebsstrang neu zu entwerfen.
Da Autonomie, Sensorik und Onboard-Computing weiter voranschreiten, wird die Nachfrage nach effizienter und skalierbarer Bordstromversorgung nur noch steigen. Elektrische Antriebe mit hoher Leistungsdichte entwickeln sich schnell zu einer grundlegenden Technologieebene für autonome Bodensysteme der nächsten Generation.

Fazit
Die zunehmende Einführung von UGVs spiegelt einen umfassenderen strukturellen Wandel hin zu autonomen Plattformen wider, die in komplexen und anspruchsvollen Umgebungen dauerhafte Hochleistungsoperationen ermöglichen können.
Während Verteidigungs- und Handelssektoren zunehmend Ausdauer, Nutzlastfähigkeit, Zuverlässigkeit und kontinuierliche Bodennähe in den Vordergrund stellen Durch die Interaktion entwickeln sich UGVs zu einer entscheidenden Betriebsebene in modernen autonomen Ökosystemen.
Ihr Wachstum wird nicht nur durch die Ausweitung der Anwendungsfälle vorangetrieben, sondern auch durch Technologien, insbesondere im Elektroantrieb, die die Effizienz, Skalierbarkeit und Betriebszuverlässigkeit verbessern.
Während der globale UAV-Markt insgesamt größer bleibt, wachsen UGVs schnell von einer kleineren Basis aus, mit zunehmender Dynamik in den Bereichen Logistik, industrielle Automatisierung, Landwirtschaft und autonome Systeme Mobilität.
In vielerlei Hinsicht wird die zukünftige Wettbewerbsfähigkeit autonomer Bodenplattformen nicht nur von der Autonomiesoftware abhängen, sondern auch davon, wie intelligent Strom erzeugt, verwaltet und in Mobilität umgewandelt wird.
Biografie des Autors

Autor: Dr. Azhagar Raj M, Director of Engineering India, ePropelled
Dr. Azhagar Raj, Director of Engineering bei ePropelled India, leitet die Motorantriebs- und Steuerungsentwicklungsaktivitäten des Unternehmens und unterstützt die globale Elektroantriebsstrategie von ePropelled. Mit Sitz in Chennai spielt er eine Schlüsselrolle im India Centre of Excellence und treibt Innovationen bei elektrischen Maschinen mit hoher Leistungsdichte und Steuerungssystemen für Bodenmobilitätsplattformen, einschließlich UGVs, voran. Mit mehr als zwei Jahrzehnten Erfahrung in Forschung, Produktentwicklung und Industrialisierung bringt Dr. Raj umfassendes Fachwissen in elektrischen Antriebstechnologien mit und arbeitet eng mit ePropelled-Teams in den USA und Großbritannien zusammen, um skalierbare, leistungsstarke Lösungen für anspruchsvolle Mobilitätsanwendungen zu liefern.
Teilen:
Elektro vs. Diesel in der indischen Landwirtschaft: Was kostet wirklich weniger pro Hektar?
XPONENTIAL 2026: Autonome Systeme bewegen sich vom Prototyp in den industriellen Maßstab